关注 约 3 分钟 原文
从“一脑多机”到“一脑多手”,蚂蚁灵波开源LingBot-Touch触觉基础模型
- 首次出现
- 2026-11-10 19:14:05
- 独立来源
- 1 个
11月10日,蚂蚁灵波科技开源触觉基础模型LingBot-Touch
11月10日,蚂蚁灵波科技开源触觉基础模型LingBot-Touch,为机器人大脑补齐关键的触觉感知能力。该模型基于近5000小时真实触觉数据预训练,覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,供不同灵巧手和动作模型使用,让机器人在“看得清楚、想得明白”的同时,进一步补齐精细操作所需的触觉感知。
在通用大模型加速演进的时点,选择推出一款面向物理操作闭环的触觉基础模型,传递出蚂蚁灵波对具身原生路线的持续投入和笃定。
此前,蚂蚁灵波通用大脑已覆盖高精度空间感知、高动态环境交互和可泛化灵巧操作,让机器人看得更清楚、想得更明白、干得更利索。此次 LingBot-Touch已接入LingBot-VLA,将感知能力延伸到“指尖”,让机器人“摸得更灵敏”,具身原生通用大脑能力再提升。
随着通用大模型持续进步,机器人理解复杂任务、推理操作步骤的能力正在增强。但在真实物理世界中,机器人每执行一步动作,都要感知物体和环境发生的变化,再修正下一步动作。许多精细操作中,机器人能看清物体在哪里,也能把手伸到正确的位置,却未必能顺利完成任务,因为手指碰到物体之后,受力是否合适、物体是否滑移,仅靠视觉难以判断,需要触觉提供补充。
以灵巧手拧瓶盖为例,深度信息可以帮助手指对准瓶盖。开始转动后,瓶盖可能已经松动,也可能指腹正沿着盖壁打滑。这两种情况在画面中相似,却需要不同的动作调整。此时,指尖的接触位置、受力大小及其变化,都成为动作模型的重要判断依据,而这些信息往往被手指和物体遮挡,视觉难以获得。
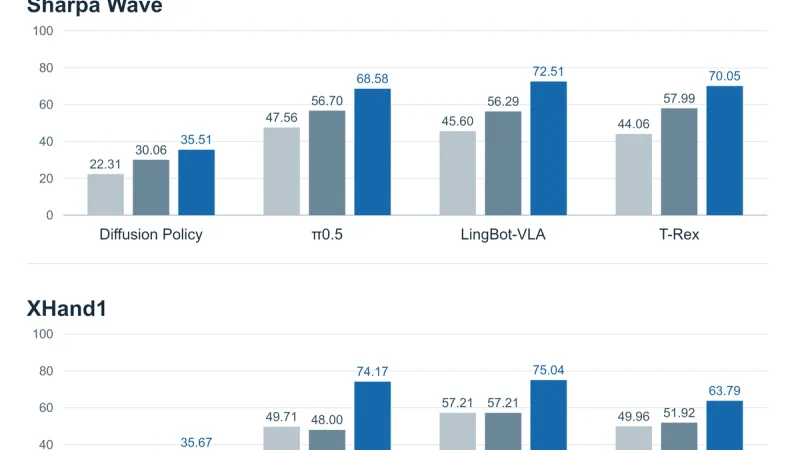
为了验证触觉表征对真实操作的帮助,蚂蚁灵波在Sharpa Wave和XHand1两款灵巧手上进行了26项真机测试,涵盖翻书页、拧瓶盖、辨识麻将牌等精细操作。接入LingBot-Touch后,LingBot-VLA、π0.5、Diffusion Policy和T-Rex四种动作模型的平均任务成功率较无触觉时提高约14至26个百分点。
以T-Rex控制Sharpa Wave拧瓶盖为例,不使用触觉时任务成功率为56.25%,直接输入传感器原始信号为62.5%,接入LingBot-Touch的触觉表征后成功率达到90%。
(图说:接入LingBot-Touch后,四种动作模型在两款灵巧手上的真机任务成功率均达到各自最高水平)
给机器人装上触觉传感器,并不等于它就能用好触觉。目前,商用触觉传感器整体仍处于较早的发展阶段,视触觉、磁触觉、压阻式等主流路线各有优势和局限,面向不同成本和使用场景,多种技术路线可能长期并存。
更棘手的是,这些传感器采集的数据很难直接通用。同样一次接触,在不同传感原理和触点布局下,会形成不同的原始信号。如果模型只学会解读其中一种,更换传感器或灵巧手后,已有的数据
据 量子位 报道(摘录,版权归原站)